基于瑞萨RA6T2微控制器与Reality AI Tools的电机宽转速异常检测验证

系列文章(二)|宽转速异常检测
一、引言:从单工况到宽转速范围
在系列第一篇文章中,我们以300RPM为基准工况,完成了电机异常检测系统的搭建与验证,证明了基于q轴电流(Iq)信号,并利用AI模型在RA6T2 MCU端侧实现实时异常检测的可行性。系统通过Fault Level指标量化表征电机运行状态及异常程度。
然而,在实际工业应用中,电机通常运行于多个转速工况,而非固定在单一转速。风机、泵、压缩机等设备会根据负载需求动态调整转速,因此异常检测算法不仅需要在单一工况下有效,还应具备跨工况、跨转速运行能力,才能满足实际部署需求。
为此,本文将检测范围从300RPM扩展至300~1000RPM,在多个具有代表性的转速工况下采集数据并训练统一模型,验证AI模型在宽转速范围内对电机异常状态的识别能力。
二、宽转速检测的技术挑战
将检测范围从单一转速扩展到宽转速区间,并不仅仅意味着增加数据采集量,还涉及模型泛化能力、数据覆盖度以及嵌入式部署资源等多个方面的挑战。
挑战一:不同转速下信号特征差异显著
q轴电流信号与电机运行转速密切相关。随着转速提高,单位时间内的电流周期数量增加,信号频率特征也随之发生变化。同时,不同转速下异常特征的表现形式并不完全一致。
部分转速工况下,正常与异常状态之间的差异较为明显,易于识别;而在另一些工况下,异常特征可能较弱,甚至被转速变化带来的信号差异所掩盖,从而增加模型学习和识别的难度,如图 1所示。
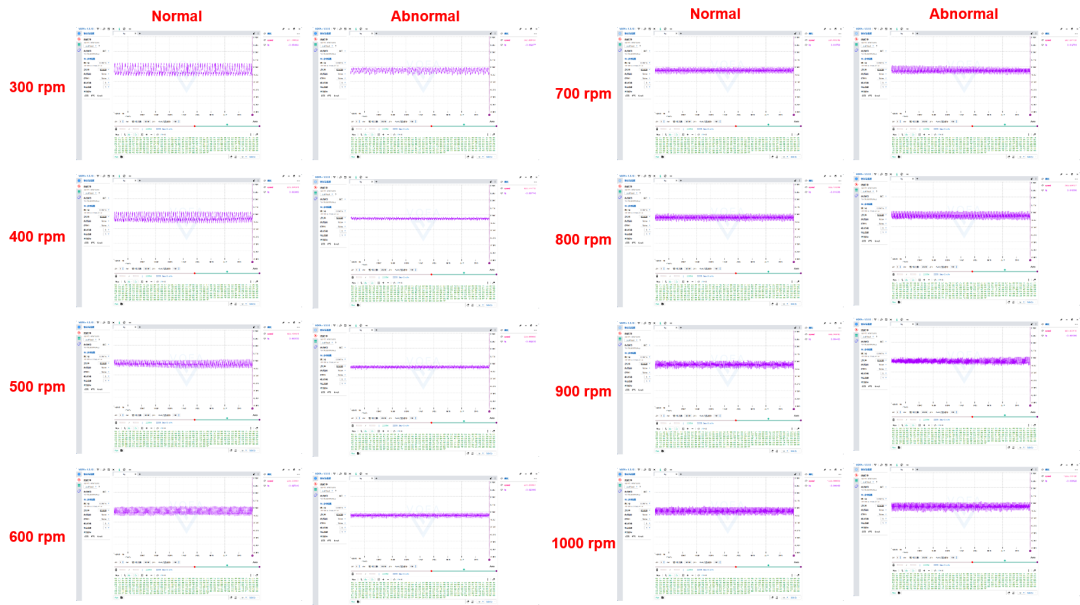
图1 300/400/500/600/700/800/900/1000RPM下
q轴电流波形对比
挑战二:单一模型需要覆盖全转速范围
一种直接的解决方案是为每个转速工况分别训练独立模型,并根据当前转速动态切换模型。然而,该方案会带来多方面问题:
模型数量随工况点增加而增长;
模型管理和切换逻辑复杂;
MCU Flash占用显著增加;
系统维护成本提高。
对于资源受限的MCU平台而言,上述方案并不具备良好的工程实用性。因此,更具价值的方案是在多个转速工况下构建统一训练集,训练单个模型覆盖整个 300~1000RPM转速范围,从而兼顾检测精度与部署成本。
挑战三:数据采集与管理复杂度显著提升
宽转速检测需要在多个转速工况及不同异常程度下分别采集数据,并保证各工况样本数量均衡、标签准确。
与单工况场景相比,数据量、数据管理复杂度以及模型训练成本均大幅增加。同时,为保证模型具备良好的泛化能力,还需要确保不同转速区间的数据覆盖充分,避免模型对某些转速工况产生偏置。
三、多转速数据采集策略
3.1 转速工况点选择
为提高模型对转速变化的适应能力,在300~1000RPM范围内选取多个具有代表性的转速工况开展数据采集,覆盖低速、中速和高速运行区间。各工况设置如下:
| 工况编号 | 转速(RPM) | 转速段 |
| 工况1 | 300 | 低速 |
| 工况2 | 400 | 低速 |
| 工况3 | 500 | 中低速 |
| 工况4 | 600 | 中速 |
| 工况5 | 700 | 中速 |
| 工况6 | 800 | 中高速 |
| 工况7 | 900 | 高速 |
| 工况8 | 1000 | 高速 |
本文采用300~1000RPM范围内等间隔多工况采样策略,使训练数据能够覆盖低速、中速和高速运行区间。该策略在数据规模与工况覆盖度之间取得平衡,既能够反映转速变化对q轴电流特征的影响,又避免因工况数量过多而显著增加数据采集、标注和训练工作量,为后续构建统一宽转速异常检测模型提供数据基础。
3.2 每个工况点的采集方案
在每个转速工况下,按照第一篇文章介绍的方法采集q轴电流(Iq)数据,并覆盖电机运行过程中可能出现的主要状态。各状态定义如下:
| 状态类别 | 标签名 | 采集方式 |
| 电机关闭 | close | 电机停止状态下采集 |
| 正常运行 | normal | 电机在该转速下稳定运行 |
| 异常 | abnormal | 磁铁靠近电机产生干扰 |
为保证不同转速工况之间的数据具有可比性,采集参数与第一篇保持一致:
电流环:频率10kHz
速度环:频率2kHz
采样频率:以速度环频率(2kHz)采集q轴电流数据
数据传输方式:通过JustFloat帧格式发送至VOFA+上位机
3.3 批量采集流程
完成采集参数配置后,使用第一篇文章介绍的Python工具对各转速工况依次进行数据采集。
步骤1:设置目标转速
通过编码器旋钮设置目标转速,例如:
P030 = 300 RPM
P040 = 400 RPM
P050 = 500 RPM
P060 = 600 RPM
P070 = 700 RPM
P080 = 800 RPM
P090 = 900 RPM
P100 = 1000 RPM
步骤2:采集各状态数据
在每个转速工况下,使用Python脚本分别采集 close、normal和abnormal三类数据。
左右滑动查看完整内容
python collect_vofa2csv.py -p-b-d-f-s
完成一个工况的数据采集后,再切换至下一转速工况,直至全部工况采集完成,如图 2所示。
图 2 采集各转速下的三类数据
步骤3:生成标签文件
将所有工况点采集得到的CSV文件汇总后,运行标签生成脚本创建统一数据集索引:
左右滑动查看完整内容
python make_meta.py -s-o
生成的meta.csv(如图 3所示)同时包含全部转速工况和标签信息,可直接用于后续特征提取、模型训练。
图3 多转速工况数据标签
3.4 数据量预估
与单工况相比,宽转速例程的采集数据量显著增加:
| 对比项 | 第一篇 (单工况) |
本篇 (宽转速) |
| 转速工况数 | 1个(300RPM) | 8个(300、400、500、600、700、800、900、1000RPM) |
| 状态类别数 | 4种 | 3种 |
| 采集数据组数 | 约4组 | 约24组 |
| 标签文件 | 1个meta.csv | 1个统一meta.csv(含全部工况) |
四、宽转速模型训练与生成
4.1 数据集制作
在Reality AI Tools中,将各转速工况下采集的数据统一导入同一个项目进行训练。数据集制作过程与第一篇保持一致,仍采用固定长度滑动窗口方式生成训练样本,如图 4所示:
窗口长度:512个采样点
窗口偏移量:256个采样点
标签来源:使用统一的meta.csv文件标注样本类别
与第一篇的主要区别在于,训练数据不再来源于单一的300RPM工况,而是同时包含300~1000RPM范围内多个转速点的数据样本。通过引入多工况训练数据,模型能够学习不同转速下q轴电流信号的变化规律,从而提升其在宽转速范围内的泛化能力。
图4 多转速数据集制作
4.2 模型训练与选型
数据集准备完成后,在Reality AI Tools中创建分类模型。工具将自动完成特征提取、特征筛选及模型搜索,并生成多个候选模型供开发者选择。模型训练流程与第一篇文章保持一致,包括数据集划分、特征工程、模型搜索及性能评估等步骤,此处不再赘述。
对于宽转速异常检测场景,模型选型除关注整体分类性能外,还应重点考虑以下几个方面:
整体分类准确率:评估模型在全部转速工况下的总体识别能力;
工况覆盖能力:确认模型在不同转速区间均保持稳定表现,而非仅针对部分工况有效;
资源占用:模型规模应满足RA6T2的Flash与RAM资源约束;
实时性:推理延迟应满足电机在线监测的实时响应要求。
对于实际应用而言,宽转速模型的价值并不在于某一转速点获得最高准确率,而在于能够在整个运行区间内保持稳定一致的检测性能。
4.3 模型评估
模型训练完成后,可通过混淆矩阵对分类结果进行评估,如图 5所示。理想情况下:
混淆矩阵主对角线占比应尽可能高;
正常与异常状态能够被准确区分;
各类别之间不存在明显的系统性误判。
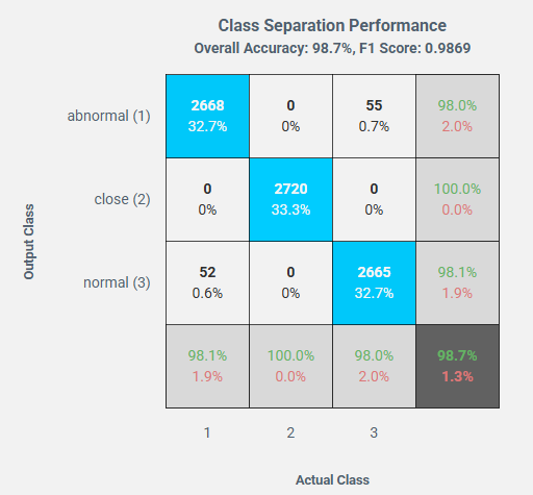
图5 宽转速模型混淆矩阵
4.4 导出与部署
完成模型选型后,即可按照第一篇介绍的流程导出模型。目标平台选择RA6T2后,Reality AI Tools将自动生成对应的嵌入式源码包,可直接集成至MCU工程中。
从部署流程来看,多转速模型与单工况模型并无本质区别,均采用相同的推理接口和运行框架。不同之处在于,多工况训练通常会引入更多特征组合,因此模型规模可能较单工况模型有所增加。
本例程最终部署于瑞萨RA6T2微控制器。RA6T2基于Arm Cortex-M33内核,主频最高可达240MHz,针对电机控制场景进行了专门优化,可同时运行FOC控制算法和端侧AI推理任务。
在本例程中,多转速异常检测模型与电机控制程序共同运行于RA6T2平台,最终资源占用约为Flash 100 KB、RAM 63 KB,如图6所示。实验表明,即使在扩展至300~1000RPM多工况训练后,模型仍能够满足MCU端实时运行要求。
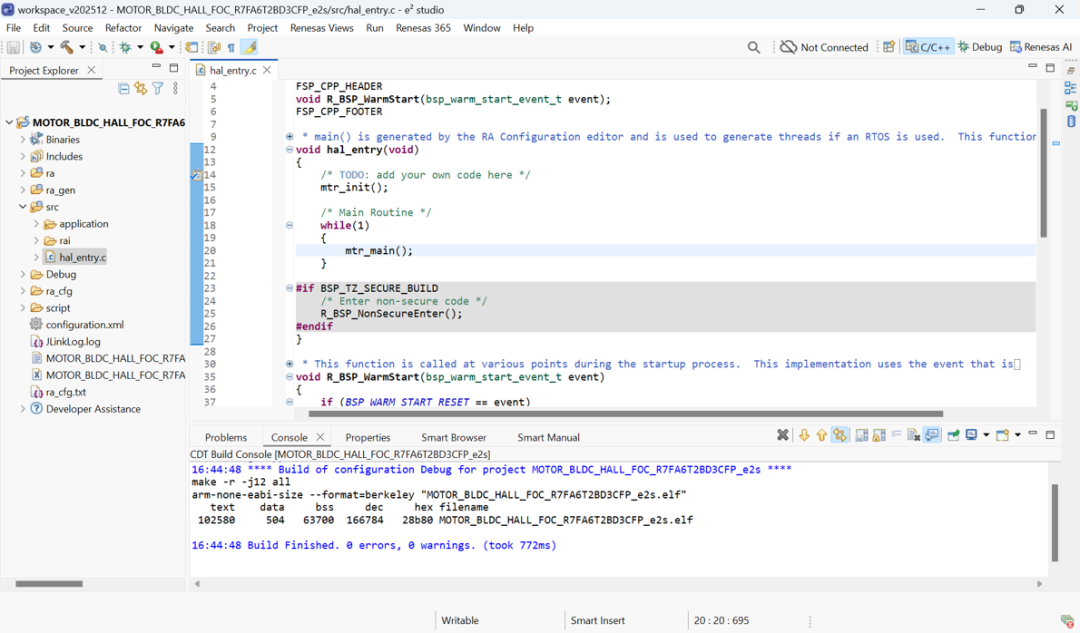
图6 工程编译截图
五、宽转速异常检测验证
模型部署完成后,采用与第一篇相同的方法进行验证。选择300~1000RPM的工况,在每个转速下分别测试正常运行和异常运行两种状态,观察Fault Level输出结果,从而评估模型在宽转速范围内的检测效果。
5.1 正常运行状态验证
首先在不同转速下启动电机并保持稳定运行。测试结果表明,在300~1000 RPM范围内,各工况均能够被模型识别为正常状态,Fault Level显示为0%,如图7所示。
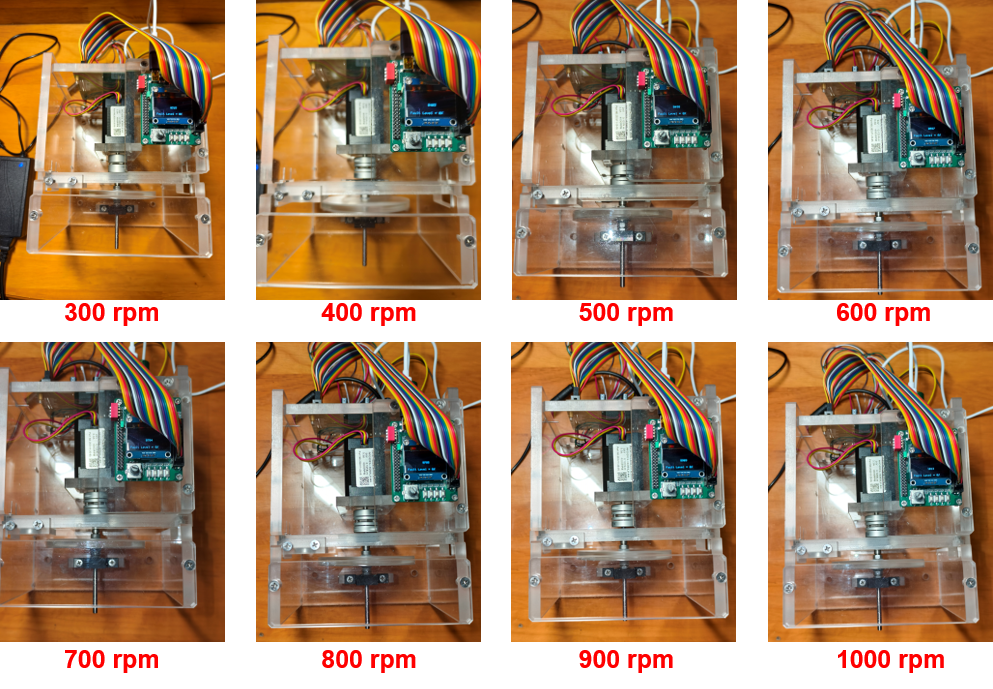
图 7 不同转速下正常运行状态检测结果
从测试结果可以看出,虽然不同转速下q轴电流信号特征存在差异,但经过多工况训练后的模型能够正确学习不同转速下的正常运行模式,从而避免将转速变化误判为异常。
5.2 异常运行状态验证
随后在各转速工况下利用磁铁靠近电机的方式引入外部磁场扰动,模拟异常运行状态,如图 8所示。
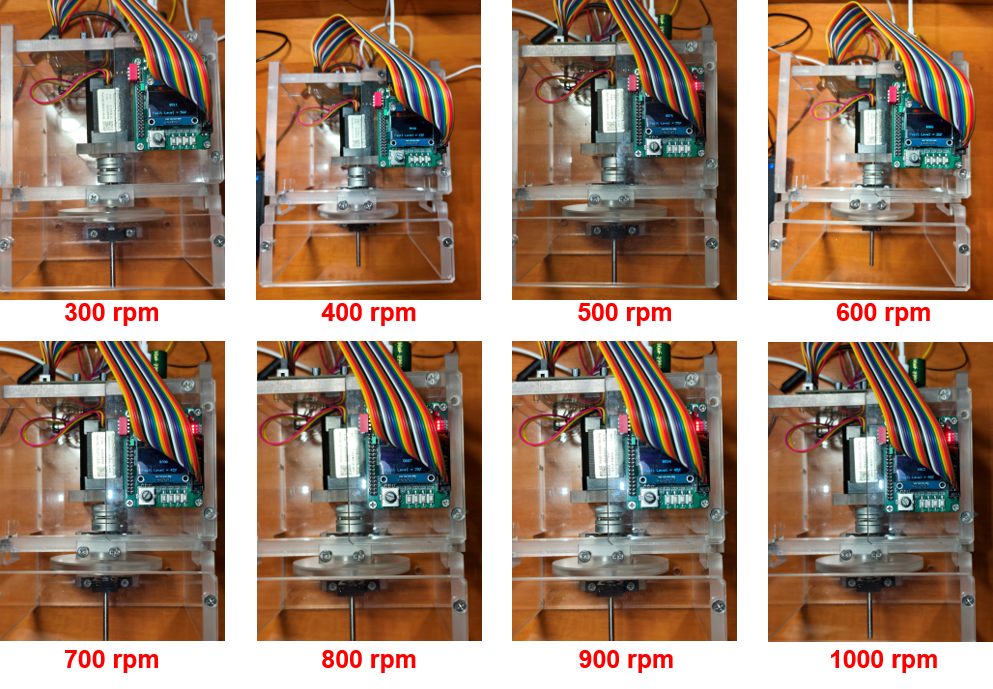
图 8 多个转速下分别进行上述异常检测演示
当异常发生时,系统输出的Fault Level均出现明显变化,表明模型能够识别由磁场扰动引起的异常特征。无论处于低速、中速还是高速工况,均无需切换模型或调整参数,即可完成异常状态检测。
综合正常与异常两组测试结果可以看出,通过引入多转速工况数据进行训练后,单一模型已具备覆盖300~1000RPM转速范围的检测能力,在不同运行条件下均能够保持稳定的检测效果。
六、总结
在第一篇单工况异常检测的基础上,本文进一步将检测范围扩展至300~1000RPM,并验证了基于Reality AI Tools训练的单一模型在宽转速范围内的适用性。
与单工况场景相比,宽转速异常检测的关键并不在于模型结构的变化,而在于训练数据覆盖范围的扩展。通过在多个转速工况下采集q轴电流数据,并构建统一训练数据集,模型能够学习不同转速条件下的信号特征变化规律,从而避免将正常的转速变化误判为异常状态。
实验结果表明,在300~1000RPM范围内,模型均能够对磁场扰动引起的异常状态做出稳定响应,而无需根据转速切换模型或调整运行参数。这说明对于本例程所涉及的工况范围,通过增加多工况训练数据,可以有效提升模型的跨工况泛化能力。
从工程实现角度看,宽转速方案仅对数据采集和模型训练过程进行了扩展,底层控制系统、数据采集链路以及MCU部署流程均与第一篇保持一致。因此,该方法能够较方便地迁移到风机、水泵、压缩机等存在变速运行需求的电机应用场景。
相关产品与开发工具
本文例程基于RA6T2微控制器与Reality AI Tools开发完成。
Reality AI Tools提供从数据导入、特征提取、模型训练、性能评估到嵌入式代码生成的完整端侧AI开发流程,可用于电机异常检测、振动分析、声音识别等场景。
相关文章
-
看一眼就能付款!阿里再发新品,AI 眼镜支付迎来成熟方案
-
智能制造好帮手,南北达科技工业级RFID读写器
-
沐曦股份打造AI4Science科研智能体
-
TI推出全新ADC,助力AI数据中心实现纳秒级遥测并最大限度减少停机时间
-
高速抖动也能稳定识别!深视智能SS2白光颜色传感器破解锂电极片不良标签检测难题
-
泰凌微电子深度解析蓝牙6.3核心特性
-
从云端到终端,亲手造一台AI小车!工博会RT-Thread Workshop招募开启|活动预告
-
能源大模型开始进入设备:AI做出判断之前,先要看懂真实的电流